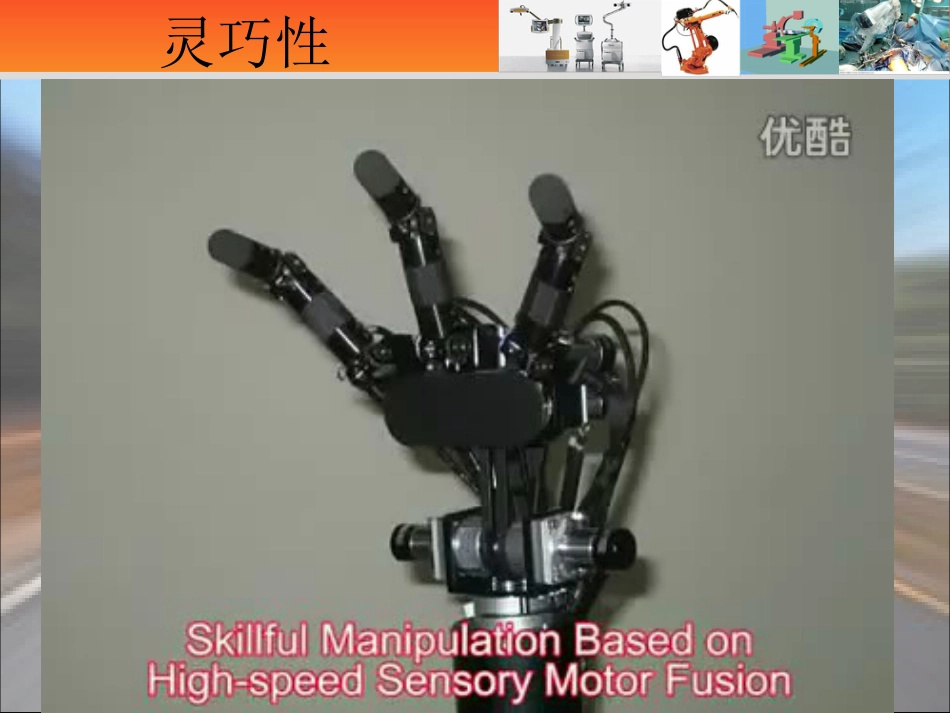
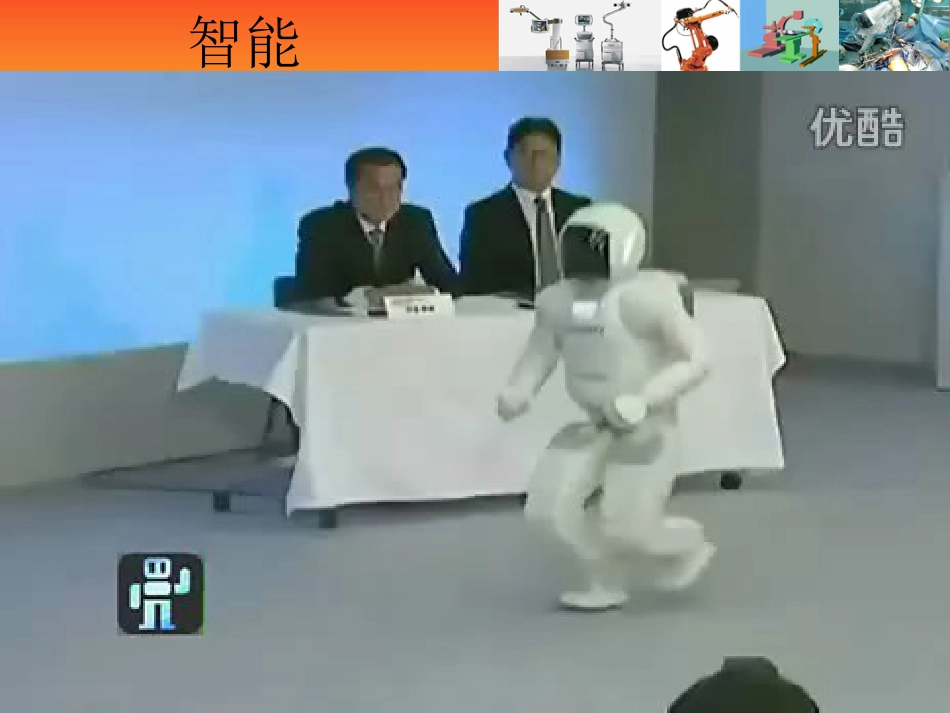
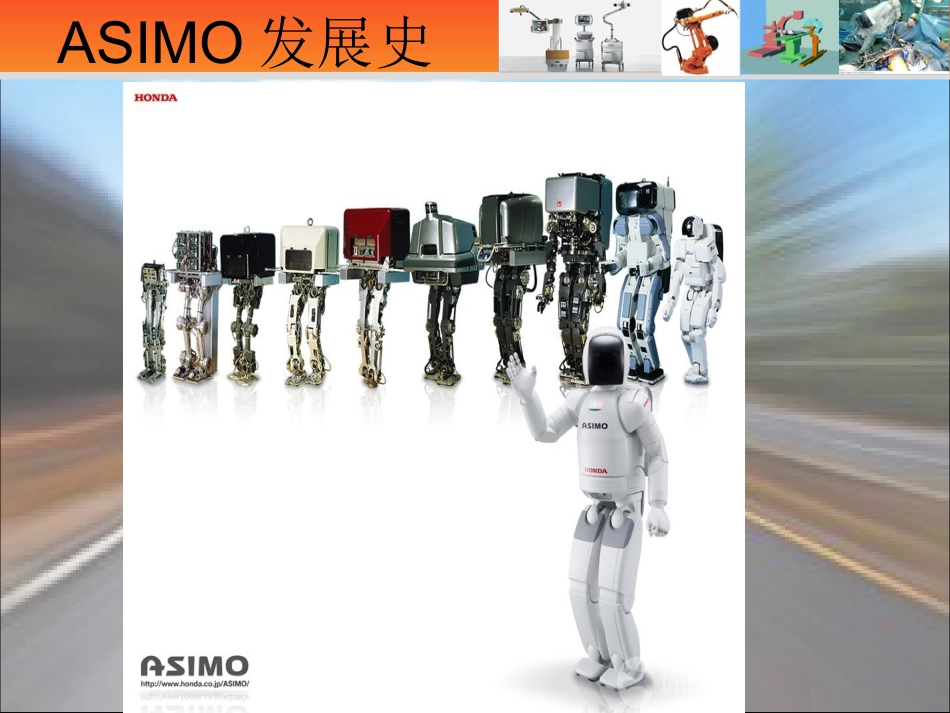
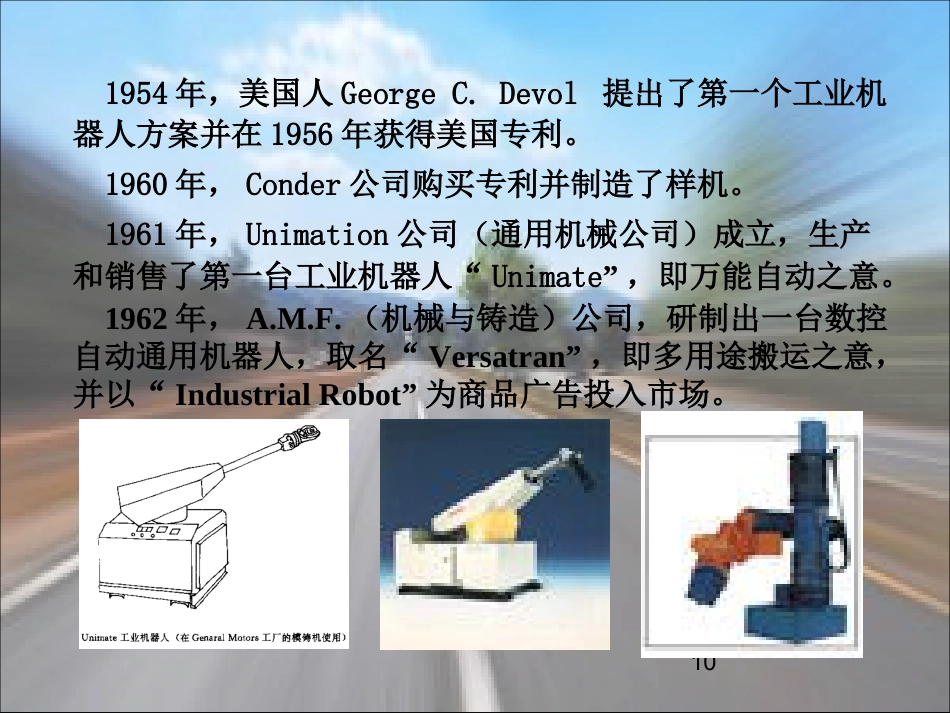
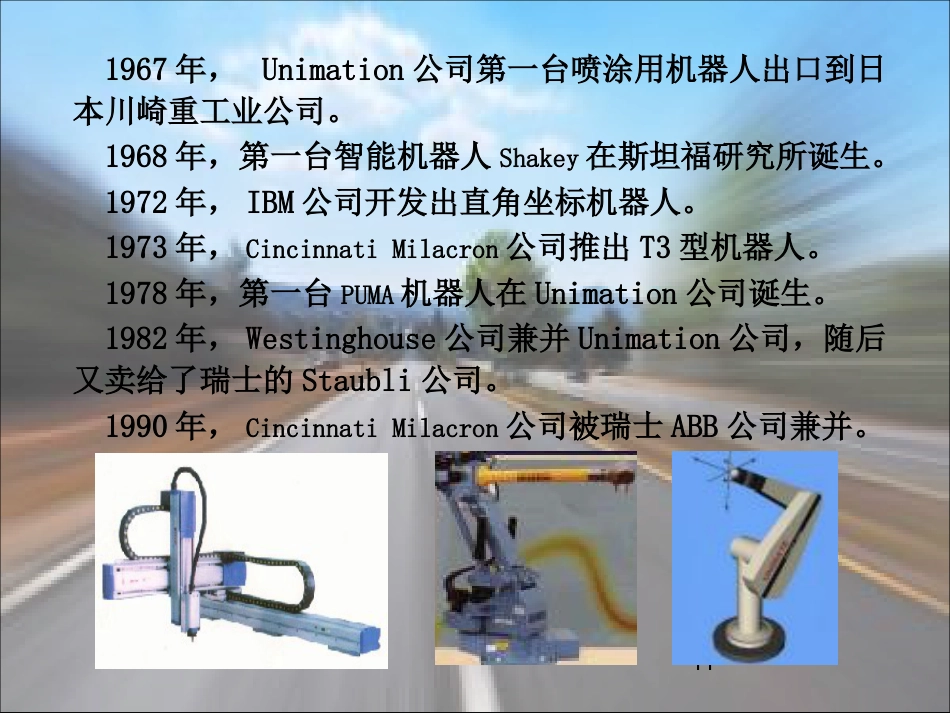
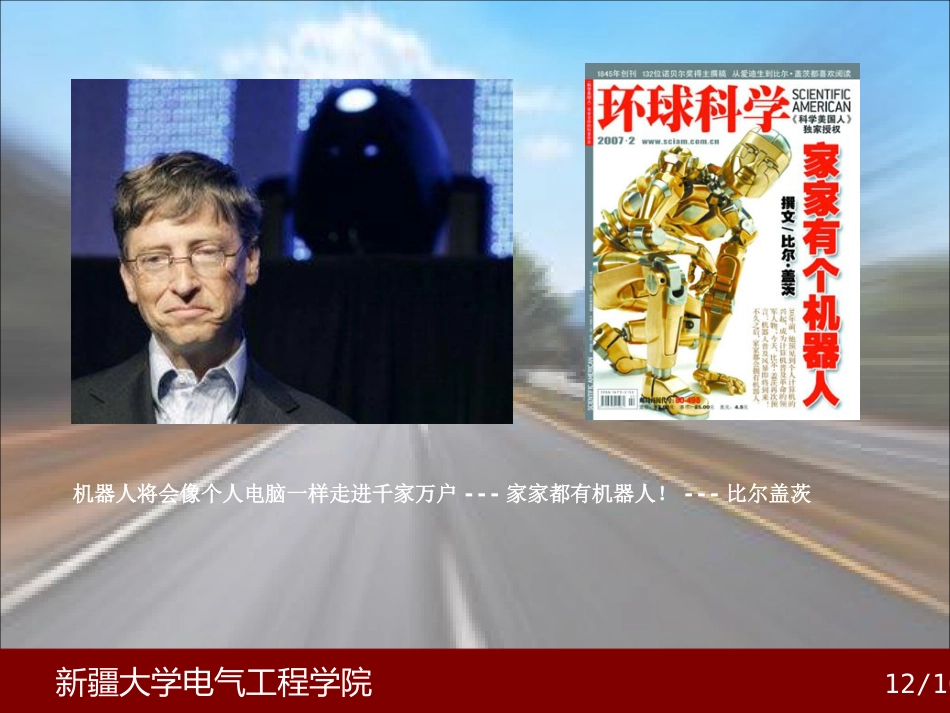
骨科手术机器人技术的现状与未来XXX机器人手术是天方夜谭吗?灵巧性安全性智能ASIMO 发展史ASIMO(Advanced Step Innovative Mobility ,高级步行创新移动机器人)ASIMO 的结构•视觉 高速摄像机 双目视觉原理•驱动器 伺服电机 + 谐波减速器 + 驱动单元•控制装置 电脑 先进的运动控制软件和算法•传感器 脚部 六轴向脚部方位传感器 躯体 陀螺仪和加速传感器•电源部分 38.4V/10AH( 镍锌)机器人的发展历史 1920 年,捷克作家卡雷尔· 卡佩克发表了科幻剧本《罗萨姆的万能机器人》。卡佩克在剧本中把捷克语“ Robota” 写成了“ Robot” ,引起了大家的广泛关注,被当成了机器人一词的起源。 1947 年美国阿尔贡实验室建成遥控主从机械手。 1949 年美国MIT 实验室研制出数控铣床。 1950 年,美国作家埃萨克· 阿西莫夫在他的科幻小说《I ,Robot 》中首次使用了“ Robotics” ,即“机器人学”。阿西莫夫提出了“机器人三原则”,阿西莫夫因此被称为“机器人学之父”。9 10 1954 年,美国人George C. Devol 提出了第一个工业机器人方案并在1956 年获得美国专利。 1960 年,Conder 公司购买专利并制造了样机。 1961 年,Unimation 公司(通用机械公司)成立,生产和销售了第一台工业机器人“ Unimate” ,即万能自动之意。 1962 年,A.M.F. (机械与铸造)公司,研制出一台数控自动通用机器人,取名“ Versatran” ,即多用途搬运之意,并以“ Industrial Robot” 为商品广告投入市场。 11 1967 年, Unimation 公司第一台喷涂用机器人出口到日本川崎重工业公司。 1968 年,第一台智能机器人Shakey 在斯坦福研究所诞生。 1972 年,IBM 公司开发出直角坐标机器人。 1973 年,Cincinnati Milacron 公司推出T3 型机器人。 1978 年,第一台PUMA 机器人在Unimation 公司诞生。 1982 年,Westinghouse 公司兼并Unimation 公司,随后又卖给了瑞士的Staubli 公司。 1990 年,Cincinnati Milacron 公司被瑞士ABB 公司兼并。 日本、西欧各国、前苏联也相断引进或自行研制工业机器人。60 ~70 年代是机器技术获得巨大发展的阶段。80 年代,机器人在发达国家的工业中大量普及应用,如焊接、喷漆、搬运、装配。并向各个领域拓展,如航天、水下、排险、核工业等,机器人的感知技术得到相应的发展,产生第二代机器人。90 年代,机器人技术在发达国家应用更为广泛...